|
|
贾浩楠 发自 凹非寺
量子位 报道 | 公众号 QbitAI
[size=0.833em]承认L2能力有不足,承认汽车硬件设计存在缺陷。
[size=0.833em]这就是理想汽车最新媒体沟通会上,其CEO李想对两大争议性问题的回应。
[size=0.833em]这些回应,分别对应今年在网络上引起关注的三类理想汽车事故:
[size=0.833em]青岛自动驾驶事故、6起断轴、高速击穿底盘。
[size=0.833em]说明和回应的同时,理想也给出了相应的解决方案。
第一大问题:L2自动驾驶能力不足
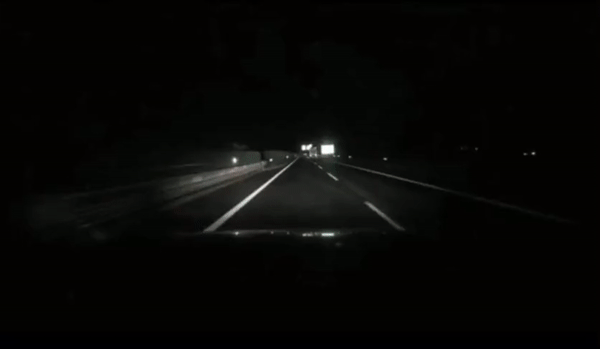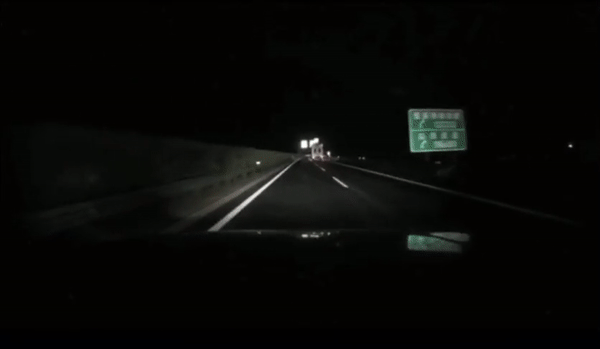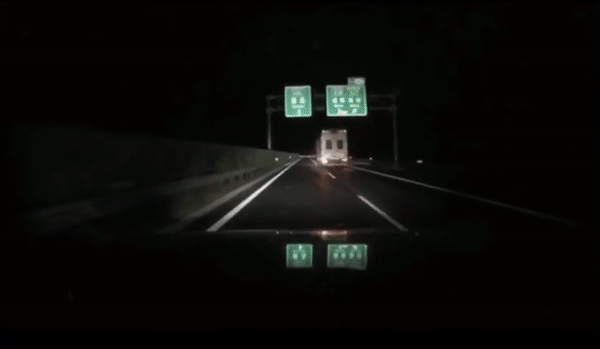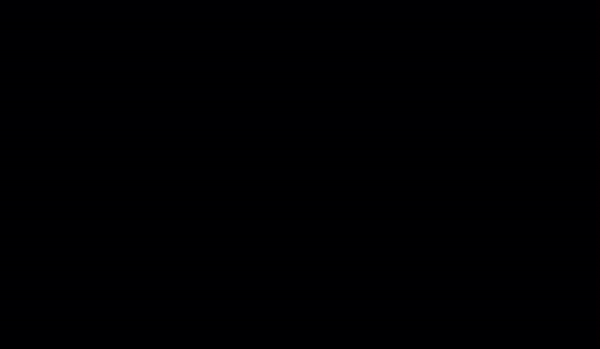
[size=0.833em]6月22日的青岛理想ONE自动驾驶事故,事后车主披露,当时车辆处于辅助驾驶系统开启状态,车速保持在120KM/h左右。
[size=0.833em]并且在事故发生过程中,理想ONE系统对前车变道,没有警示,也没有减速,等到他发现接管,为时已晚,理想ONE右前方撞击到货车左后方。
[size=0.833em]理想官方解释说:
[size=0.833em]目前辅助驾驶系统对旁边车道上车辆变入主车道的识别具有局限性,没法在旁边车道车辆并入1/5车身的时候,将其识别成主要目标,这也是目前L2级辅助驾驶系统的局限性。
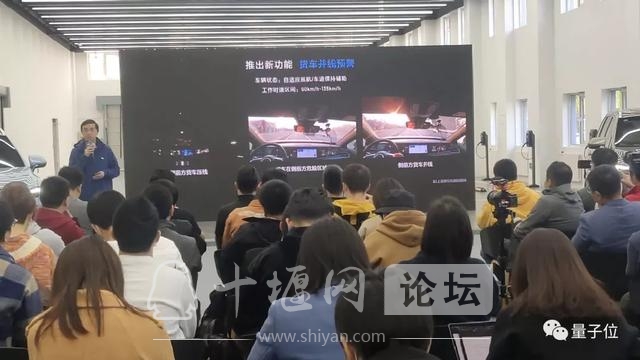
[size=0.833em]沟通会一开场,理想方面依旧用很长时间向大家说明L2的局限。
[size=0.833em]同时还一再声明,L2辅助驾驶不等于自动驾驶,更不等于无人驾驶,车主依旧要谨慎使用。
[size=0.833em]具体到理想ONE车型上,L2系统对于主要目标的认定,还不全面。
[size=0.833em]主要目标,就是理想自动驾驶系统ADAS控制车身方向、加减速的主要参照对象和决策依据,一般是本车道前方的其他车辆。
[size=0.833em]侧前向的目标,系统一般不会识别为主要目标,所以也不会将它作为决策参考。
[size=0.833em]理想方面解释,这个不足是L2算法本身的局限,并且还会受到天气、硬件、等因素影响。
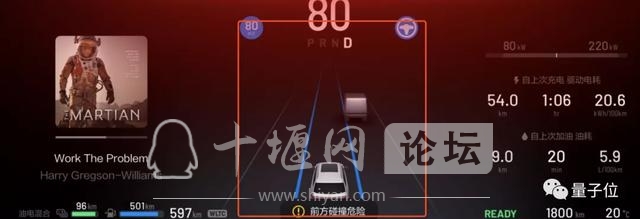
[size=0.833em]对于这个不足,理想的方案是货车碰撞预警。
[size=0.833em]货车碰撞预警的主要功能,是对于车辆旁边车道上的大型目标,比如中大型卡车、客车等,在它们正在变道、或十分靠近车道线有变道可能时,向驾驶员发出蜂鸣警报。
[size=0.833em]在碰见车身宽度巨大、可能影响安全驾驶的大车时,也会发出警报。
[size=0.833em]这套系统的工作条件是自适应巡航和车道开启的状态下,且时速处于60-135公里区间。
[size=0.833em]此外,理想自动驾驶总经理郎咸朋还提到,目前这个功能策略较为保守,实际使用中的报警可能有些频繁,后续会改进。
[size=0.833em]10月30日,货车碰撞预警,已经推送给了车主。
[size=0.833em]在现场,量子位询问改进过后的货车碰撞预警,能否将侧前向大车识别为“主要目标”?报警后又有什么措施?
[size=0.833em]理想方面回答是:「有一定概率识别为主要目标」。
[size=0.833em]但发出报警后,车辆的自动驾驶系统不会采取措施,依旧需要驾驶员应对。
[size=0.833em]所以据此来看,这个补丁本质上是一个报警器,不具备主动避险功能。
[size=0.833em]但为什么不加入应对措施呢?CEO李想现场这样解释:
[size=0.833em]任何在前方超过一个车位的侧向车道,系统都能识别出来。但不采取刹车行为,是因为一旦这样做,会有非常多的误刹车,有安全隐患; 目前,至少理想的L2系统是没有办法清晰判断货车压线究竟是真要并线、还是仅仅压线或者来回“画龙”,所以如果采取“货车离线很近或者越线一点就急刹车”的话,对正常行驶会造成非常多的误判。
[size=0.833em]李想本人承认,目前的L2局限和边界还是很多,识别出来没问题,关键是策略,L2的判断、预测能力依旧有限。
[size=0.833em]但解释中有一点要注意,他提到的是前方超过一个车位的侧向车道目标可以识别,即侧前方。
[size=0.833em]之后,自动驾驶总经理郎咸朋,进一步回应说明了关于理想ONE车型的传感器方案:
[size=0.833em]现在选择的这套传感器的配置,侧向是探测的盲区,所以对这个方向的物体需要特别的进行关注,不在探测范围内。
[size=0.833em]不论如何,货车碰撞预警,这个补丁可能不是解决当前短板的最根本性方案,但足够迅速和有诚意了。
第二大问题:10次「断轴」,承认前期设计确有缺陷
[size=0.833em]截止今年10月底,媒体一共报道了6起理想ONE汽车前悬架的「断轴」事件。
[size=0.833em]而沟通会现场,理想又主动披露了另外4起没被媒体关注到的相同事故。
[size=0.833em]10起「断轴」,共同特点都是前轮在速度较高的情况下突然受力冲击,导致前悬架下摆臂球头脱出。
[size=0.833em]CEO李想承认,初期产品确实有缺陷,前悬架下摆臂球销抗冲击能力低于其他品牌。
[size=0.833em]与自动驾驶事故一个月后拿出方案相比,对于断轴问题的处理,慢了不少。
[size=0.833em]为此,理想方面特意说明了关于解决断轴问题的决策过程:
[size=0.833em]今年6月之前,总共出现过两起前悬架下摆臂球头脱出事故。按当时的交付量计算,这个故障率与行业平均水平相同,所以当时并未采取措施。 6月之后,频繁出现多起相同事故,数据明显高于同行。这个时候内部开始重新评估,并承认6月份的结论有误,于是给出了新的替换方案。
[size=0.833em]理想汽车的补救措施是:免费帮所有车主更换加强的前悬架下摆臂球销。
[size=0.833em]新的下摆臂球销,能承受的最大脱出力由原来的35KN提高到50KN。
[size=0.833em]理想汽车销售服务副总裁刘杰说,50KN的水平,在同级别车型中已经属于中上水平,所有事故中的目标是能够降低到3%以下的脱出率。
[size=0.833em]但因为事故情况区别太大,没有办法给出具体某个数值时速下的某种类型事故会造成脱出。
[size=0.833em]即使时速并没有那么高,但是轮子的受力角度和受力面积不同,所以产生的撞击力依旧有可能很大的。
底盘防护不足,承诺免费升级
[size=0.833em]另外,理想还对另一起曾受关注的事故,给出了回应。
[size=0.833em]今年8月,广东的一辆理想ONE在高速路上以115公里时速行驶时,路上的一块铁皮被卷进底盘,击碎了高压油管,造成起火。
[size=0.833em]对此,理想在会上承诺为所有车主免费更换强度更高的底盘后护板。
[size=0.833em]总结一下,“查缺补漏”,是11月1日理想这场「软件更新说明会」的主题。
[size=0.833em]围绕这一年多以来理想ONE三类事故,官方分别给出了对策。
[size=0.833em]分别是自动驾驶系统识别缺陷、“断轴”隐患,和底盘防护不足。
[size=0.833em]暴露出来的这三个问题,也分别对应了今年在网络上引起广泛讨论的青岛理想自动驾驶事故、6起断轴事故、高速击穿底盘事故。
[size=0.833em]车辆硬件缺陷,理想承诺为所有车主免费更换升级。
[size=0.833em]自动驾驶方面的不足,还没有办法完美解决,但拿出了一个可用的解决方案。
[size=0.833em]如此行动,是否够真诚,具体就看真金白银掏了钱的车主们是否买账了。
理想汽车稳不稳?悬念留在两年后
[size=0.833em]理想汽车坦承问题,无论是机械方面,还是智能化方面。
[size=0.833em]但,一个“朴实无华”的货车预警补丁,反映出的问题,还是理想自动驾驶系统的硬件局限。
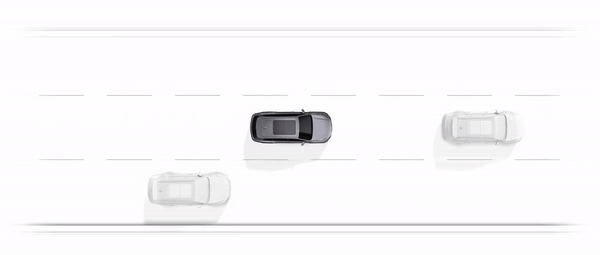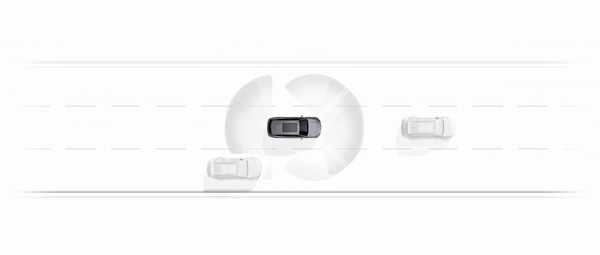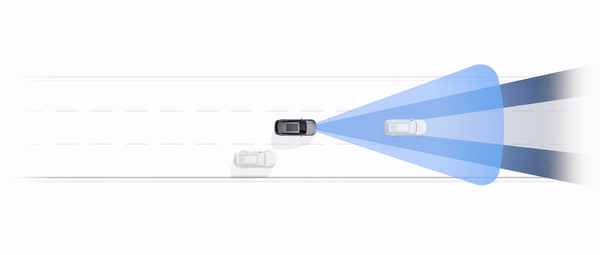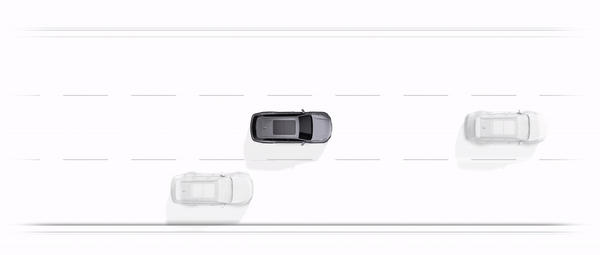
[size=0.833em]理想ONE使用的是水平视角52?的EyeQ4版本——而不是视角更大的100°版本;
[size=0.833em]另一方面,在用于高速长距离探距的毫米波雷达方面,理想ONE只用了1个——作为对比,蔚来用了5个,威马用了3个,小鹏G3用了3个。
[size=0.833em]说明会现场,李想本人也确认,理想ONE车型的自动驾驶硬件,暂时不会再更新。
[size=0.833em]这也能理解,毕竟前装量产,涉及的环节太多,可能需要等到计划两年后面世的下一款车才能硬件补强。
[size=0.833em]不过即便如此,车主对于理想,还是给予了足够的支持和肯定。
[size=0.833em]量子位在现场与参会的车主聊过之后发现,他们对于理想ONE给到的体验还是较满意的,无论是车本身还是智能化。
[size=0.833em]而且对于直面事故的方式及解决方案,也比“车主使用不当”之类的说辞,人性化得多。
[size=0.833em]现场,也有人问到了上市后股价的问题。
[size=0.833em]李想说,早已财务自由,对股价起伏心态很好,股价是由企业基本面决定的,而车企的基本面是销量和收入决定。
我们只能把这两个核心做好
[size=0.833em]— 完 —
[size=0.833em]量子位 QbitAI · 头条号签约
[size=0.833em]关注我们,第一时间获知前沿科技动态 |
|
 一见·见证全过程人
 潘口抽水蓄能电站首
 王永辉在全市防汛减
 李殿勋调研重大产业


 窥视卡
 雷达卡
 发表于 2020-11-3 06:25:48


 提升卡
 置顶卡
 沉默卡
 喧嚣卡
 变色卡
 抢沙发
 千斤顶
 显身卡



